
 Về Chima Việt Nam
 Tất Cả Sản phẩm
 Màn Hình Quảng Cáo
 Thiết Bị - Vật Tư Thông Minh
 Máy Cắt - Khắc Laser
 Máy In 3D
 Thiết Bị Truyền Động
 Máy Công Cụ
 Máy Game Siêu Thị - Khu Vui Chơi
 Máy Đo Kiểm
 Điều Khiển Công Nghiệp
 Nguồn Điện DC
 Thiết Bị Cảm Biến
 Dây Chuyền/Máy Chế Biến Thực Phẩm
 Cổng An Ninh Kiểm Soát Ra Vào
 Thiết Bị IoT
 Máy Làm Sạch Bằng Laser
 Màn Hình Di Động
 Thiết Bị Hãng Perfect Laser
 Máy CNC
 Dụng Cụ Cầm Tay
 Van Công Nghiệp
 Dụng Cụ Đo Kiểm
 Máy Ép Nhựa
 Linh Kiện Máy
 Linh Kiện Cắt - Gọt
 Dụng Cụ Điện
 Xi Lanh
 Động Cơ Máy
 Linh Kiện Máy Hàn
 Thiết Bị WiFi
 Hệ Thống Tự Động Hoá
 Dây Chuyền Sản Xuất
 Bộ Lưu Điện UPS
 Hệ Thống Băng Tải
 Thiết Bị Điện Cao Áp


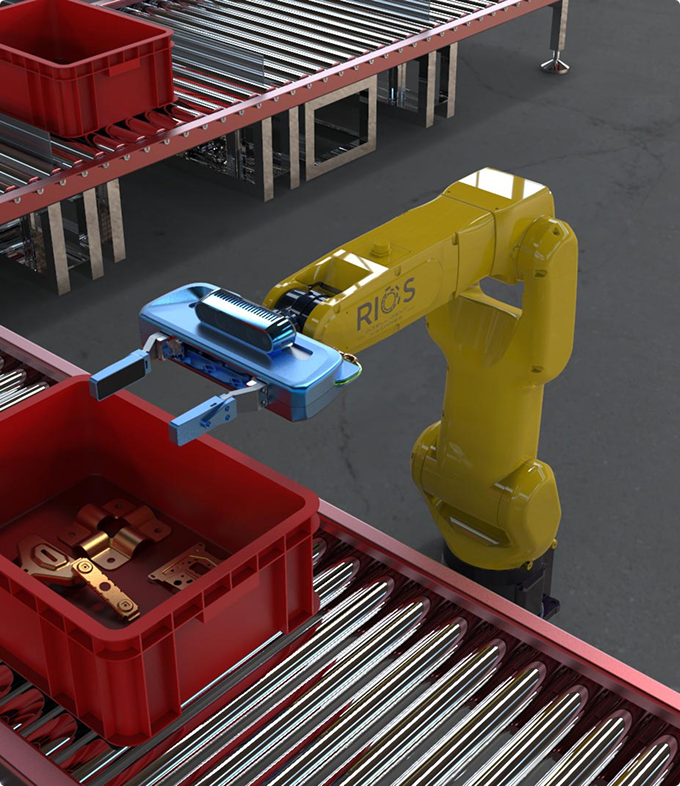


Trong nhiều bài toán robot công nghiệp, camera trả lời rất tốt câu hỏi “vật thể đang ở đâu?”. Nhưng khi đầu gắp đã chạm vào chi tiết, robot lại cần một lớp thông tin khác: đang chạm ở đâu, lực đang tăng theo hướng nào, vật có đang trượt hay không, chi tiết đã vào đúng khớp chưa và có cần điều chỉnh chuyển động ngay tại điểm tiếp xúc hay không.
Đó là lý do tactile sensing, force/torque feedback và các chiến lược điều khiển contact-rich ngày càng được quan tâm trong Physical AI. Chúng không thay thế Machine Vision. Chúng bổ sung thông tin mà camera thường khó quan sát trực tiếp khi thao tác đã chuyển từ free-space motion sang physical contact.
Một cách đơn giản, chuỗi hành vi của robot có thể được hình dung như sau: Vision → Approach → Contact → Feel → Adjust. Camera và perception giúp robot tiếp cận đúng vùng thao tác; cảm biến lực hoặc xúc giác giúp robot hiểu điều gì đang xảy ra sau thời điểm tiếp xúc; controller dùng phản hồi đó để điều chỉnh quỹ đạo hoặc lực tác dụng.
1. Vì sao camera không phải lúc nào cũng đủ cho robot?
Machine Vision và 3D perception là nền tảng quan trọng để robot xác định vật thể, ước lượng pose, lập kế hoạch tiếp cận và tránh va chạm. Chima đã phân tích lớp perception này trong bài 3D Robotic Perception và Depth Camera cho Physical AI.
Tuy nhiên, khi robot bắt đầu lắp ráp, ép, cắm connector, đưa chốt vào lỗ, đánh bóng hoặc thao tác trên bề mặt có sai số hình học, hình ảnh chỉ mô tả được một phần trạng thái. Một số tín hiệu quan trọng xuất hiện trực tiếp tại vùng tiếp xúc: lực pháp tuyến, lực tiếp tuyến, mô-men, điểm chạm, phân bố áp suất, xu hướng trượt hoặc sự thay đổi nhỏ khi hai bề mặt bắt đầu ăn khớp.
Ngay cả hệ thống vision tốt vẫn có thể gặp sai số từ calibration, occlusion, dung sai cơ khí, biến dạng của chi tiết, backlash, độ đàn hồi của gripper hoặc sai số fixture. Trong các bài toán contact-rich, sai số nhỏ ở không gian hình học có thể trở thành lực tiếp xúc đáng kể nếu robot tiếp tục đi theo một quỹ đạo vị trí cứng.
Vì vậy, Physical AI không chỉ cần “nhìn thấy” thế giới mà còn cần khả năng phản ứng với tương tác vật lý khi nhiệm vụ thực sự đòi hỏi nó.
2. Tactile sensing là gì?
Tactile sensing là nhóm công nghệ cảm biến giúp robot thu nhận thông tin tại hoặc rất gần bề mặt tiếp xúc. Tùy cấu trúc cảm biến, dữ liệu có thể biểu diễn điểm chạm, phân bố lực/áp suất, hình dạng cục bộ của vật thể, biến dạng của lớp tiếp xúc hoặc dấu hiệu trượt.
Tactile sensor thường được tích hợp ở đầu ngón robot, mặt kẹp của gripper hoặc một bề mặt tiếp xúc chuyên dụng. Một số thiết kế dùng phần tử điện trở, điện dung, áp điện hoặc cấu trúc quang học bên trong lớp elastomer. Các nguyên lý phần cứng rất khác nhau, vì vậy không nên coi mọi tactile sensor là tương đương về dữ liệu, độ bền hay khả năng tích hợp công nghiệp.
Điểm quan trọng là tactile sensing mang tính cục bộ: nó mô tả điều đang xảy ra ngay tại vùng chạm. Đây là lớp thông tin đặc biệt hữu ích khi robot phải giữ vật chắc nhưng không làm hỏng, nhận biết trượt, định tâm trong lắp ráp hoặc thích nghi với bề mặt.
3. Tactile sensing không giống Force/Torque sensing
Hai khái niệm thường được nhắc cùng nhau nhưng không đồng nhất.
| Đặc điểm | Force/Torque sensing | Tactile sensing |
|---|---|---|
| Vị trí thường gặp | Wrist, tool flange, end-effector hoặc trong cơ cấu robot | Fingertip, jaw pad, bề mặt gripper hoặc vùng tiếp xúc |
| Thông tin điển hình | Lực và mô-men tổng hợp tác dụng lên sensor | Thông tin cục bộ tại vùng chạm, có thể gồm phân bố tiếp xúc hoặc dấu hiệu trượt |
| Giá trị chính | Đo phản lực tổng thể để force control, insertion, surface following | Hiểu chi tiết trạng thái tiếp xúc ngay tại đầu ngón hoặc bề mặt kẹp |
| Thay thế cho nhau? | Không. Hai lớp cảm biến có thể bổ sung cho nhau tùy nhiệm vụ. | |
Một cảm biến force/torque ở wrist có thể cho biết tổng lực và mô-men mà end-effector đang chịu, nhưng không nhất thiết cho biết lực được phân bố ra sao giữa hai ngón kẹp. Ngược lại, tactile sensor có thể cung cấp thông tin giàu tính cục bộ nhưng không đương nhiên thay thế phép đo lực/mô-men tổng tại flange.
Trong kiến trúc Cobot AI-Ready, việc lựa chọn controller, tool flange, cảm biến, giao tiếp và năng lực xử lý phải được xem như một hệ thống; không nên chỉ chọn một cảm biến riêng lẻ rồi kỳ vọng robot tự nhiên trở thành “thông minh”.
4. Contact-Rich Manipulation là gì?
Contact-Rich Manipulation là nhóm bài toán mà tiếp xúc vật lý không phải sự cố cần tránh, mà là một phần chủ động của nhiệm vụ. Robot phải tạo, duy trì, thay đổi hoặc khai thác tiếp xúc để hoàn thành thao tác.
Ví dụ điển hình gồm connector insertion, peg-in-hole, lắp ráp chi tiết có dung sai nhỏ, đưa linh kiện vào fixture, cắm jack, đóng nắp, căn chỉnh chi tiết, surface following, polishing, deburring và một số dạng dexterous manipulation.
Điểm khó là trạng thái của hệ thay đổi khi bắt đầu tiếp xúc. Trong free space, robot có thể ưu tiên theo quỹ đạo vị trí. Khi chạm bề mặt, môi trường tạo phản lực. Nếu controller vẫn “cố đi” theo vị trí mong muốn mà không xét phản lực, robot có thể tạo lực lớn hoặc kẹt chi tiết. Vì vậy contact-rich manipulation thường cần phối hợp giữa perception, contact detection, force feedback, compliance và logic điều khiển nhiệm vụ.
5. Peg-in-Hole và connector insertion: bài toán nhỏ nhưng rất điển hình
Hãy xét một robot đưa connector vào socket. Vision có thể nhận diện socket, ước lượng pose và đưa đầu connector đến gần vị trí lắp. Nhưng ở vài milimet cuối, dung sai fixture, sai lệch pose, độ mềm của dây hoặc độ vênh cơ khí có thể khiến hai bộ phận không thẳng hàng hoàn toàn.
Tại đây, robot có thể cần phát hiện thời điểm tiếp xúc, giới hạn lực, cảm nhận hướng phản lực và thực hiện một chuyển động điều chỉnh nhỏ trước khi tiếp tục insertion. Một hệ thống khác có thể dùng cơ cấu compliance thụ động, force/torque sensor, tactile feedback hoặc kết hợp nhiều lớp.
Điều cần tránh là biến ví dụ này thành một công thức chung. Không phải mọi bài toán insertion đều cần tactile sensor. Một cell có fixture chính xác, cơ cấu dẫn hướng cơ khí tốt và quy trình ổn định có thể giải quyết nhiệm vụ bằng cách đơn giản hơn. Cảm biến chỉ đáng thêm vào khi nó giải quyết một nguồn bất định hoặc một yêu cầu kiểm soát cụ thể.
6. Force control, impedance control và compliance
Khi có phản hồi lực/contact, robot cần chiến lược điều khiển phù hợp. Một số khái niệm thường gặp gồm:
- Force control: điều chỉnh chuyển động để duy trì hoặc bám một mục tiêu lực theo trục hoặc hướng nhất định.
- Impedance control: thiết lập quan hệ động lực học mong muốn giữa sai lệch chuyển động và lực tương tác, khiến robot có hành vi “mềm” hơn khi gặp môi trường.
- Admittance control: dùng lực đo được để tạo ra hiệu chỉnh chuyển động theo một mô hình động lực học mong muốn.
- Passive compliance: dùng phần tử cơ khí đàn hồi hoặc cơ cấu tự căn chỉnh để hấp thụ sai lệch mà không phụ thuộc hoàn toàn vào vòng điều khiển phần mềm.
Không có một chế độ điều khiển duy nhất phù hợp cho mọi robot. Việc chọn chiến lược phụ thuộc controller, bandwidth của hệ thống, stiffness cơ khí, công cụ, môi trường, yêu cầu quy trình và giới hạn an toàn của ứng dụng.
7. Contact-Rich Control Loop hoạt động như thế nào?
Một kiến trúc khái niệm có thể gồm các bước:
- Perceive: camera hoặc 3D sensor xác định đối tượng, pose và vùng thao tác.
- Plan & Approach: robot lập quỹ đạo tiếp cận trong free space.
- Detect Contact: lực, mô-men hoặc tactile signal cho biết đã xuất hiện tiếp xúc.
- Estimate Contact State: hệ thống suy ra mức lực, hướng phản lực, vùng chạm hoặc dấu hiệu trượt tùy sensor.
- Adjust: controller giảm tốc, đổi hướng, thay đổi độ compliance, điều chỉnh grip hoặc thực hiện search motion.
- Verify: xác nhận thao tác đã đạt trạng thái mong muốn bằng cảm biến phù hợp, không nhất thiết chỉ bằng một nguồn dữ liệu.
Chuỗi này cho thấy tactile/force feedback là một phần của closed loop. Giá trị thực tế không nằm ở việc “có sensor”, mà ở khả năng đưa dữ liệu sensor vào controller và logic nhiệm vụ một cách có kiểm soát.
8. Vision vs Touch: không phải cuộc cạnh tranh
Tactile không thay Machine Vision. Hai lớp cảm nhận trả lời các câu hỏi khác nhau.
Vision mạnh ở quan sát từ xa: tìm vật, nhận dạng, ước lượng pose, kiểm tra hình học và lập kế hoạch. Touch/force mạnh khi cần biết tương tác vật lý đã xảy ra như thế nào. Với một số nhiệm vụ, chỉ vision là đủ. Với một số nhiệm vụ khác, force/torque là đủ. Và với các thao tác tinh vi hơn, hệ thống có thể cần sensor fusion.
Đây cũng là bước phát triển tự nhiên của Physical AI trong nhà máy: perception, control và hành động vật lý phải kết nối thành một vòng lặp thay vì hoạt động như các module rời rạc.
9. Surface Following, polishing và xử lý bề mặt
Trong polishing, sanding, dispensing hoặc các nhiệm vụ bám bề mặt, mục tiêu không chỉ là đưa tool đi qua các waypoint. Robot thường cần duy trì mối quan hệ phù hợp với bề mặt trong khi hình học thực tế có thể lệch so với mô hình.
Force/torque feedback có thể giúp robot phản ứng khi lực tiếp xúc thay đổi. Vision hoặc 3D scanning có thể hỗ trợ xây dựng đường đi ban đầu; contact feedback giúp hiệu chỉnh khi tool thực sự chạm bề mặt. Tùy quy trình, compliance cơ khí vẫn có thể là một phần quan trọng của giải pháp.
Không nên suy luận rằng thêm tactile sensor sẽ tự động nâng chất lượng bề mặt. Tooling, abrasive, tốc độ, quy trình, stiffness và controller đều có ảnh hưởng.
10. Dexterous Manipulation và tactile sensing
Với bàn tay robot nhiều ngón hoặc gripper cần thao tác tinh, tactile sensing hấp dẫn vì nó có thể cung cấp dữ liệu về điểm chạm và xu hướng trượt ngay tại ngón. Điều này liên quan trực tiếp đến các bài toán điều chỉnh grip, tái định vị vật trong tay và thao tác với đối tượng khó mô hình hóa.
Tuy nhiên, cần phân biệt rõ giữa research prototype và capability công nghiệp phổ biến. Nhiều kết quả nghiên cứu về dexterous manipulation được thực hiện trong điều kiện, phần cứng và pipeline cụ thể. Khả năng triển khai 24/7 trong môi trường sản xuất còn phụ thuộc độ bền sensor, khả năng bảo trì, calibration, contamination, integration và ROI.
11. Robot Learning có thể tận dụng dữ liệu xúc giác như thế nào?
Trong robot learning, tactile và force signals có thể được dùng như một phần của observation để mô hình học nhận biết trạng thái tiếp xúc hoặc dự đoán hành động tiếp theo. Dữ liệu này đặc biệt có ý nghĩa khi trạng thái quan trọng bị che khuất khỏi camera hoặc chỉ xuất hiện sau khi tiếp xúc.
Nhưng việc đưa dữ liệu xúc giác vào model không loại bỏ nhu cầu thiết kế control architecture. Trong môi trường công nghiệp, cần xác định rõ phần nào do model học quyết định, phần nào do deterministic control xử lý, cách đặt giới hạn và cách đưa hệ thống về trạng thái an toàn khi dữ liệu bất thường.
Không nên mặc định rằng một demo robot learning có tactile feedback đã tương đương với một cell sản xuất đủ độ tin cậy.
12. Force/contact sensing không đồng nghĩa với Functional Safety
Đây là ranh giới cần làm rõ. Một force/torque sensor hoặc tactile sensor có thể giúp controller hiểu tương tác vật lý tốt hơn, nhưng không tự động trở thành một safety function.
Functional Safety liên quan đến kiến trúc an toàn, thiết bị/safety controller phù hợp, chức năng bảo vệ, đánh giá rủi ro, validation và tiêu chuẩn áp dụng. Nếu robot làm việc gần người, cần tách bài toán process sensing khỏi bài toán safety engineering.
Chima đã trình bày chi tiết hơn ranh giới này trong bài kiến trúc Functional Safety cho robot và Physical AI.
13. Khi nào doanh nghiệp nên cân nhắc tactile hoặc force/torque sensing?
Không phải mọi robot đều cần tactile. Trước khi thêm cảm biến, nên bắt đầu từ failure mode của quy trình.
- Robot có thường kẹt ở bước insertion dù vision đã xác định pose?
- Dung sai fixture hoặc chi tiết làm lực tiếp xúc biến đổi đáng kể?
- Cần duy trì lực trên bề mặt thay vì chỉ bám waypoint?
- Robot cần phát hiện slip hoặc thay đổi grip theo vật thể?
- Chất lượng thao tác hiện phụ thuộc nhiều vào “cảm giác tay” của công nhân?
- Passive compliance hoặc thiết kế fixture đã được tối ưu chưa?
- Controller hiện có hỗ trợ force/impedance/admittance mode phù hợp không?
- Dữ liệu sensor có thể được đọc với chu kỳ và giao tiếp đáp ứng yêu cầu của hệ thống không?
Nếu vấn đề có thể giải quyết bằng fixture tốt hơn, cơ cấu dẫn hướng, gripper phù hợp hoặc cải thiện calibration, đó có thể là phương án đơn giản hơn. Tactile sensing nên được xem là một công cụ kỹ thuật, không phải một checkbox để biến robot thành Physical AI.
14. Checklist thiết kế một cell Contact-Rich Manipulation
- Xác định trạng thái cần cảm nhận: tổng lực, mô-men, điểm chạm, slip hay biến dạng?
- Chọn vị trí sensor: wrist, flange, tool, fingertip hay jaw pad?
- Kiểm tra controller: có API/fieldbus/control mode phù hợp hay không?
- Đánh giá cơ khí: stiffness, backlash, compliance, fixture và tool alignment.
- Phân tách perception và contact: camera phụ trách gì, force/tactile phụ trách gì?
- Thiết kế fallback: khi contact signal bất thường, robot sẽ dừng, rút tool hay thử lại?
- Kiểm tra process safety: giới hạn lực quy trình không được nhầm với safety-rated limit.
- Đánh giá môi trường: bụi, dầu, rung, nhiệt, bề mặt sắc hoặc contamination có ảnh hưởng sensor?
- Đánh giá bảo trì: calibration, thay pad, thay tool và kiểm tra drift.
- Định nghĩa tiêu chí thành công: cycle stability, tỷ lệ insertion thành công, reject mode và khả năng truy vết dữ liệu — nhưng chỉ dùng số liệu được đo thực tế tại cell.
15. Kiến trúc tham khảo cho Physical AI có tactile/force feedback
Một cell có thể được tổ chức theo các lớp:
- Perception layer: 2D/3D camera, depth camera hoặc sensor khác để xác định scene và pose.
- Manipulation layer: robot/cobot, gripper, tool và cơ cấu compliance.
- Contact sensing layer: force/torque sensor, tactile sensor hoặc sensor tích hợp trong end-effector.
- Control layer: robot controller, motion/force control, state machine và process logic.
- Compute/AI layer: IPC/edge compute cho perception, planning hoặc learned policy khi cần.
- Safety layer: safety controller, interlock, protective function và risk-reduction architecture độc lập với process sensing.
Điểm mấu chốt là dữ liệu phải đi đúng vòng lặp. Một tactile sensor có nhiều kênh dữ liệu nhưng không có interface vào controller hoặc không có logic phản ứng phù hợp sẽ không tự tạo ra contact-rich manipulation.
16. Từ “Robot nhìn thấy” đến “Robot biết mình đang chạm gì”
Robot công nghiệp truyền thống rất mạnh khi môi trường được chuẩn hóa. Physical AI mở rộng tham vọng sang môi trường có nhiều biến thiên hơn. Để làm được điều đó, perception 3D giúp robot hiểu không gian; force và tactile sensing giúp robot hiểu tương tác vật lý khi tiếp xúc; controller biến các tín hiệu đó thành hành động thích nghi.
Tuy nhiên, kiến trúc tốt không có nghĩa phải gắn mọi sensor có thể. Một hệ thống hiệu quả là hệ thống chọn đúng loại cảm nhận cho đúng failure mode và tích hợp được dữ liệu đó vào control loop một cách có thể kiểm chứng.
Trong các bài toán assembly, connector insertion, surface following hoặc dexterous manipulation, “xúc giác” có thể là mảnh ghép quan trọng. Nhưng trong nhiều ứng dụng pick-and-place ổn định, Machine Vision và tooling tốt vẫn có thể là phương án hợp lý hơn.
FAQ về Tactile Sensing và Contact-Rich Manipulation
Tactile sensing có thay thế camera không?
Không. Camera và tactile sensor quan sát các loại trạng thái khác nhau. Vision hữu ích trước và trong quá trình tiếp cận; tactile/force feedback hữu ích khi xảy ra tương tác vật lý. Nhiều hệ thống dùng chúng bổ sung cho nhau.
Force/Torque sensor có phải là tactile sensor không?
Không nên coi hai khái niệm là một. Force/torque sensor thường đo lực và mô-men tổng hợp tại một vị trí như wrist hoặc flange. Tactile sensor thường tập trung vào thông tin cục bộ ở bề mặt tiếp xúc.
Mọi cobot có cần tactile sensing không?
Không. Nhu cầu phụ thuộc nhiệm vụ. Nhiều ứng dụng cobot vận hành tốt với vision, gripper, fixture và controller hiện có mà không cần tactile sensor.
Có tactile sensor thì robot có an toàn khi làm việc cạnh người không?
Không thể kết luận như vậy. Process sensing và Functional Safety là hai lớp khác nhau. Safety phải được thiết kế và đánh giá theo kiến trúc, chức năng và tiêu chuẩn phù hợp.
Tactile sensing phù hợp nhất cho ứng dụng nào?
Nó đáng cân nhắc khi trạng thái tiếp xúc là thông tin quan trọng để điều khiển: slip, grip, insertion, alignment hoặc thao tác bề mặt. Việc có cần tactile hay chỉ cần force/torque sensor phải được quyết định từ yêu cầu cụ thể.
Robot learning có bắt buộc phải có tactile data không?
Không. Nhiều chính sách robot learning chỉ dùng vision và proprioception. Tactile data là một modality bổ sung khi nhiệm vụ hưởng lợi từ thông tin tiếp xúc.
Kết luận
Camera giúp robot biết nên đi đâu. Tactile sensing và force/torque feedback có thể giúp robot biết điều gì đang xảy ra khi đã chạm vào thế giới thật. Chính sự chuyển đổi từ quan sát sang tương tác làm Contact-Rich Manipulation trở thành một chủ đề quan trọng của Physical AI.
Với doanh nghiệp triển khai robot, câu hỏi không phải “có nên gắn tactile sensor cho mọi robot hay không”, mà là: quy trình nào đang bị giới hạn bởi việc robot không cảm nhận được tiếp xúc, và lớp cảm biến/điều khiển nào giải quyết giới hạn đó với kiến trúc đơn giản, ổn định và có thể bảo trì nhất?


Viết bình luận