
 Về Chima Việt Nam
 Tất Cả Sản phẩm
 Màn Hình Quảng Cáo
 Thiết Bị - Vật Tư Thông Minh
 Máy Cắt - Khắc Laser
 Máy In 3D
 Thiết Bị Truyền Động
 Máy Công Cụ
 Máy Game Siêu Thị - Khu Vui Chơi
 Máy Đo Kiểm
 Điều Khiển Công Nghiệp
 Nguồn Điện DC
 Thiết Bị Cảm Biến
 Dây Chuyền/Máy Chế Biến Thực Phẩm
 Cổng An Ninh Kiểm Soát Ra Vào
 Thiết Bị IoT
 Máy Làm Sạch Bằng Laser
 Màn Hình Di Động
 Thiết Bị Hãng Perfect Laser
 Máy CNC
 Dụng Cụ Cầm Tay
 Van Công Nghiệp
 Dụng Cụ Đo Kiểm
 Máy Ép Nhựa
 Linh Kiện Máy
 Linh Kiện Cắt - Gọt
 Dụng Cụ Điện
 Xi Lanh
 Động Cơ Máy
 Linh Kiện Máy Hàn
 Thiết Bị WiFi
 Hệ Thống Tự Động Hoá
 Dây Chuyền Sản Xuất
 Bộ Lưu Điện UPS
 Hệ Thống Băng Tải
 Thiết Bị Điện Cao Áp


Kiến Trúc Tính Toán Physical AI 2026: Robot Cần GPU, AI Biên và Máy Tính Công Nghiệp Như Thế Nào?
Physical AI không cần một “máy tính AI mạnh nhất” cho mọi nhiệm vụ. Một hệ robot thực tế thường phải phân chia năng lực tính toán thành nhiều lớp: xử lý cảm biến, nhận thức và suy luận AI, lập kế hoạch, điều khiển robot có tính xác định, cùng lớp huấn luyện và mô phỏng. Máy tính công nghiệp hoặc máy tính AI biên phải được chọn theo tải công việc, ngân sách độ trễ, giao tiếp I/O, băng thông bộ nhớ, môi trường công nghiệp và khả năng tích hợp — không chỉ dựa vào TOPS, VRAM hay tên GPU.
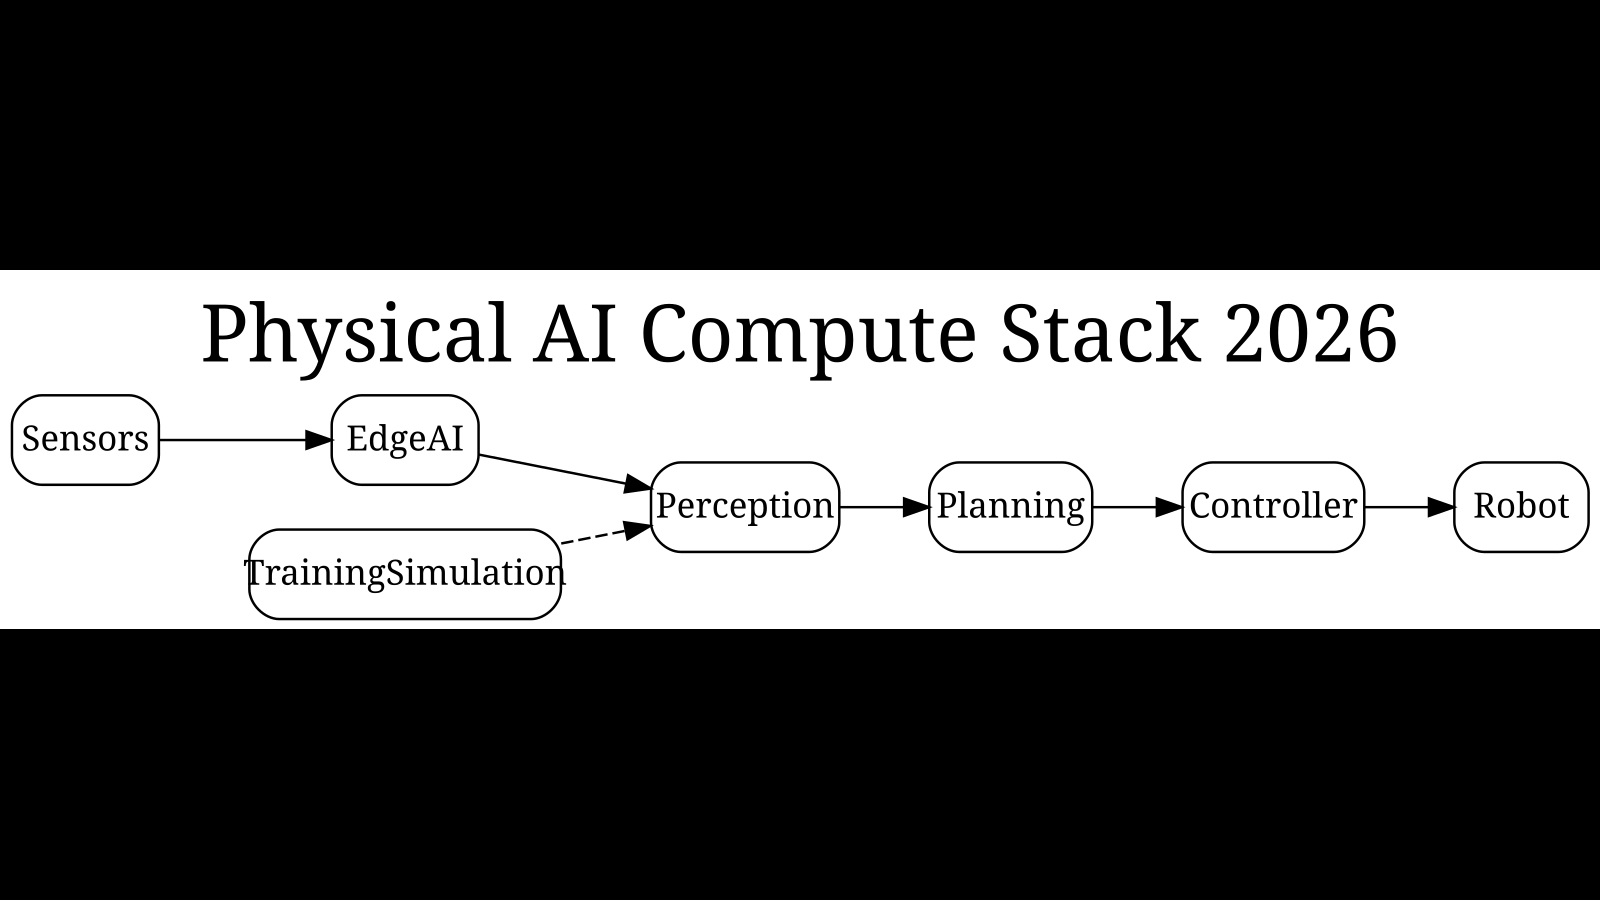
Luồng triển khai: Cảm biến → Xử lý tại biên → Nhận thức → Lập kế hoạch → Bộ điều khiển robot → Cơ cấu chấp hành.
Vòng đời dữ liệu và mô hình: Dữ liệu robot → Tập dữ liệu → Huấn luyện/Mô phỏng → Tối ưu mô hình → Triển khai → AI biên.
Physical AI khác máy chủ AI thông thường ở đâu?
Máy chủ AI trong trung tâm dữ liệu thường ưu tiên thông lượng xử lý, xử lý theo lô và mức sử dụng tài nguyên. Physical AI lại gắn năng lực tính toán với thiết bị vật lý đang vận hành, vì vậy phải đồng thời xét độ trễ, độ dao động thời gian, giao tiếp I/O, công suất điện, tản nhiệt, mạng, kích thước lắp đặt và điều kiện môi trường.
Một GPU mạnh nhưng thiếu cổng camera, trình điều khiển thiết bị không phù hợp hoặc bị giảm xung do quá nhiệt vẫn có thể làm hệ robot hoạt động kém ổn định hơn một cấu hình có năng lực danh nghĩa thấp hơn nhưng được tích hợp đúng.
Đừng bắt đầu bằng TOPS
TOPS chỉ là một chỉ số về năng lực tính toán lý thuyết tại một độ chính xác số nhất định. Hiệu năng ứng dụng thực tế còn phụ thuộc độ chính xác số của mô hình, dung lượng và băng thông bộ nhớ, trình biên dịch, thư viện thực thi, CPU, đường dữ liệu camera, xử lý trước/sau suy luận và lượng dữ liệu phải di chuyển giữa các bộ nhớ.
Do đó, nên đánh giá bằng mô hình thật, độ phân giải thật, số luồng camera thật và điều kiện nhiệt gần với môi trường sản xuất.
Kiến trúc tính toán Physical AI: 6 lớp chính
- Lớp cảm biến: camera RGB, camera chiều sâu, LiDAR, encoder, IMU, cảm biến lực/mô-men, cảm biến xúc giác và I/O công nghiệp.
- Lớp xử lý cảm biến: thu nhận dữ liệu, đóng dấu thời gian, đồng bộ, hiệu chuẩn, giải mã ảnh, lọc nhiễu, tạo dữ liệu chiều sâu và chuẩn bị đám mây điểm.
- Lớp nhận thức và suy luận AI: phát hiện vật thể, phân đoạn ảnh, ước lượng tư thế, ước lượng chiều sâu, phát hiện bất thường hoặc mô hình đa phương thức.
- Lớp lập kế hoạch: chọn điểm gắp, lập kế hoạch nhiệm vụ, lập đường đi cục bộ, lập kế hoạch chuyển động hoặc tạo quỹ đạo.
- Lớp điều khiển robot: lệnh chuyển động, liên động, bắt tay I/O và các vòng điều khiển đòi hỏi tính xác định cao hơn.
- Lớp huấn luyện và mô phỏng: huấn luyện mô hình, tạo dữ liệu tổng hợp, học tăng cường, đánh giá chính sách điều khiển và mô phỏng robot.
Với bài toán nhận thức 3D, xem thêm nhận thức robot 3D và camera chiều sâu.
AI biên không đồng nghĩa với thời gian thực
AI biên chỉ mô tả vị trí tính toán nằm gần nguồn dữ liệu hoặc nơi thực hiện hành động. Khả năng thời gian thực lại phụ thuộc nhân hệ điều hành, bộ lập lịch, phần mềm trung gian, trình điều khiển thiết bị, mạng, mã ứng dụng và bộ điều khiển robot.
ROS 2 không mặc nhiên là bộ điều khiển thời gian thực cứng hoặc bộ điều khiển an toàn. Muốn đạt tính xác định phải thiết kế đồng bộ từ hệ điều hành, ưu tiên tiến trình, quản lý bộ nhớ, trình thực thi ROS 2 đến phần cứng.
Với chuỗi camera → suy luận AI → PLC/robot, xem thêm AI biên cho thị giác máy.
Ngân sách độ trễ: phải đo toàn bộ chuỗi
Nên đo theo chuỗi Thu ảnh → Truyền dữ liệu → Tiền xử lý → Suy luận AI → Hậu xử lý → Lập kế hoạch → Truyền lệnh → Phản hồi bộ điều khiển. Không nên chỉ đo thời gian suy luận của mô hình, vì thời gian phơi sáng, truyền ảnh, xếp hàng, sao chép bộ nhớ, đóng gói dữ liệu và bắt tay với PLC/robot đều có thể chiếm tỷ trọng lớn.
Ngoài độ trễ trung bình, nên theo dõi p95/p99 hoặc trường hợp xấu nhất phù hợp với tiêu chí nghiệm thu.
Băng thông camera, CPU và bộ nhớ
Băng thông camera phụ thuộc độ phân giải × độ sâu bit × số khung hình/giây × số camera, cộng thêm phần chi phí của giao thức. USB3 cần xét cấu trúc bộ điều khiển máy chủ; GigE/2.5/10GbE cần xét NIC, bộ chuyển mạch và phần băng thông dự phòng; GMSL phù hợp một số nền tảng robot di động; PCIe thường dùng cho GPU, bộ tăng tốc hoặc card thu nhận ảnh.
CPU vẫn phải xử lý bộ thực thi ROS 2, lưu lượng DDS, trình điều khiển thiết bị, giao tiếp PLC, điều phối tác vụ, mạng, cơ sở dữ liệu và ghi nhật ký. Bộ nhớ phải chứa trọng số mô hình, tensor, bộ đệm ảnh, bản đồ chiều sâu, đám mây điểm và hàng đợi dữ liệu; việc di chuyển dữ liệu giữa CPU, GPU/NPU và bộ nhớ đôi khi còn là nút thắt lớn hơn năng lực tính toán lý thuyết.
Tính toán cho huấn luyện khác tính toán khi triển khai
Hệ thống huấn luyện ưu tiên thông lượng và tốc độ thử nghiệm; hệ thống triển khai ưu tiên độ trễ, công suất điện, tản nhiệt, I/O và độ tin cậy. Quy trình hợp lý thường là Huấn luyện trên máy trạm/máy chủ → Tối ưu → Kiểm chứng → Triển khai xuống AI biên.
Các kỹ thuật như lượng tử hóa, cắt tỉa mô hình hoặc tối ưu đồ thị tính toán phải được kiểm chứng lại về độ chính xác, độ trễ và hành vi trên dữ liệu đại diện cho sản xuất.
Mô phỏng và mô hình thế giới
Mô phỏng hỗ trợ tạo dữ liệu tổng hợp, mô phỏng ô robot, kiểm thử chính sách điều khiển, học tăng cường và sinh kịch bản. Tuy nhiên, khoảng cách giữa mô phỏng và thực tế vẫn tồn tại do ánh sáng, ma sát, hiệu chuẩn, nhiễu cảm biến, động lực học cơ cấu chấp hành và độ trễ điều khiển.
Mô hình thế giới không mặc nhiên thay thế bộ mô phỏng hoặc bản sao số. Đây là các lớp công nghệ có mục tiêu và mức độ mô tả hệ thống khác nhau.
AMD – World Labs: bằng chứng cho xu hướng đồng thiết kế mô hình, phần mềm và phần cứng
Ngày 28/09/2026, AMD công bố đã ký thỏa thuận dứt khoát để mua World Labs. Hồ sơ 8-K của AMD cho biết thỏa thuận sáp nhập được ký ngày 26/09/2026, giá trị mua dự kiến khoảng 8,2 tỷ USD bằng cổ phiếu AMD và còn có thể điều chỉnh theo các điều khoản thông thường. Giao dịch dự kiến hoàn tất cuối năm 2026 và vẫn phụ thuộc phê duyệt cùng các điều kiện hoàn tất giao dịch.
World Labs phát triển các mô hình trí tuệ không gian có khả năng tạo, tái dựng và mô phỏng môi trường 3D tương tác từ văn bản, hình ảnh và video. Hai bên cho biết đã hợp tác kỹ thuật về huấn luyện mô hình và tối ưu suy luận trên GPU AMD. Điểm đáng chú ý với Physical AI là xu hướng đồng thiết kế mô hình, phần mềm và nền tảng tính toán, chứ không phải bằng chứng AMD đã có robot thương mại.
Máy tính công nghiệp cho Physical AI
Máy tính công nghiệp dùng cho B2B phải được đánh giá theo khả năng vận hành 24/7, dải nhiệt độ, rung/sốc, bụi, nguồn cấp, Ethernet, CAN/serial/GPIO nếu cần, vòng đời sản phẩm và khả năng bảo trì. Trên AMR còn phải xét nguồn một chiều, giữ cáp, kiểu lắp đặt, rung động và khả năng tản nhiệt khi robot di chuyển.
Thiết kế không quạt không mặc nhiên tốt hơn. Nếu tải CPU/GPU duy trì liên tục vượt khả năng tản nhiệt, hệ thống có thể giảm xung do quá nhiệt.
Máy tính AI và bộ điều khiển robot: khi nào tách, khi nào tích hợp?
Máy tính công nghiệp không mặc nhiên thay bộ điều khiển robot. Máy tính AI phù hợp cho thị giác, suy luận, phần mềm trung gian, ghi dữ liệu và tích hợp; bộ điều khiển robot phụ trách chuyển động và điều khiển theo kiến trúc của robot.
Nên tách hai lớp khi mô hình nặng, có nhiều camera hoặc vòng đời phần mềm AI khác với bộ điều khiển. Chỉ nên tích hợp khi nền tảng hỗ trợ chính thức và đã xác minh thời gian đáp ứng, cách ly tài nguyên, cơ chế cập nhật và hành vi khi lỗi. Xem thêm kiến trúc cobot sẵn sàng cho AI.
An toàn chức năng: suy luận AI không phải chức năng an toàn
Suy luận AI không đồng nghĩa với chức năng an toàn. Một mô hình phát hiện người hoặc vật cản không tự động trở thành tín hiệu đạt mức an toàn chức năng. Không nên gọi GPU, máy tính công nghiệp hoặc máy tính AI biên là bộ điều khiển an toàn nếu chưa có kiến trúc, chứng nhận và quy trình đánh giá phù hợp.
Các tình huống ứng dụng điển hình
- Gắp vật thể 3D trong thùng: cảm biến chiều sâu/3D → đám mây điểm → ước lượng tư thế → lập kế hoạch gắp → bộ điều khiển robot.
- Robot di động tự hành AMR: LiDAR, camera, IMU, odometry và lập đường đi cục bộ; cần chú ý công suất điện, nhiệt, rung và độ ổn định mạng.
- Kiểm tra chất lượng bằng thị giác máy: chiếu sáng, kích hoạt camera, truyền ảnh, suy luận, hậu xử lý và bắt tay PLC cùng quyết định tốc độ chu kỳ.
- Robot thao tác có tiếp xúc: thị giác kết hợp cảm biến lực/mô-men hoặc phản hồi xúc giác.
- Robot nạp/phôi cho máy CNC: nhận dạng chi tiết, ước lượng tư thế, giao tiếp máy và truy xuất dữ liệu.
- Tự động hóa phòng thí nghiệm và nghiên cứu robot: ROS 2, nhiều cảm biến, ghi dữ liệu và thay đổi mô hình nhanh.
Danh sách kiểm tra trước khi chọn phần cứng
Trước khi chọn GPU, NPU hoặc máy tính công nghiệp, cần trả lời tối thiểu các câu hỏi về: nhiệm vụ vật lý, mô hình AI, độ chính xác số, dung lượng mô hình, số camera, độ phân giải, số khung hình/giây, camera chiều sâu, LiDAR, kích thước đám mây điểm, hợp nhất cảm biến, ngân sách độ trễ, tải CPU, nhu cầu GPU/NPU/FPGA, RAM, lưu trữ, mạng, I/O công nghiệp, nguồn điện, nhiệt, yêu cầu không quạt, dải nhiệt độ, kiểu lắp đặt, kiến trúc bộ điều khiển, vai trò ROS 2, tách biệt huấn luyện/triển khai, cập nhật mô hình, an ninh mạng, an toàn chức năng và tiêu chí nghiệm thu.
Câu hỏi thường gặp
Physical AI có bắt buộc cần GPU không?
Không. CPU, NPU, FPGA, camera thông minh hoặc bộ tăng tốc khác có thể phù hợp hơn tùy tải công việc.
TOPS càng cao thì robot càng nhanh không?
Không. Thời gian chu kỳ còn phụ thuộc camera, I/O, CPU, bộ nhớ, trình biên dịch, tiền/hậu xử lý, lập kế hoạch, truyền thông và bộ điều khiển robot.
AI biên có phải là thời gian thực không?
Không. AI biên nói về vị trí tính toán; thời gian thực nói về khả năng đáp ứng thời hạn với độ dao động thời gian trong giới hạn cho phép.
Máy tính công nghiệp có thay bộ điều khiển robot không?
Không mặc nhiên. Máy tính công nghiệp thường xử lý AI, thị giác và tích hợp; bộ điều khiển robot vẫn phụ trách chuyển động và điều khiển.
Mô hình thế giới có cần chạy trực tiếp trên robot không?
Không bắt buộc. Tùy ứng dụng, mô hình thế giới có thể dùng trong huấn luyện, mô phỏng, lập kế hoạch hoặc suy luận.
GPU AI có thể làm bộ điều khiển an toàn không?
Không nên coi như vậy nếu chưa có kiến trúc an toàn và chứng nhận phù hợp.
Nên chọn máy tính công nghiệp trước hay chọn mô hình AI trước?
Nên bắt đầu từ nhiệm vụ, cảm biến, lưu lượng dữ liệu, mô hình, độ trễ và I/O; sau đó mới xác định CPU, GPU/NPU và cấu hình máy tính công nghiệp phù hợp.
Nguồn kỹ thuật đã đối chiếu
Nội dung kỹ thuật trong bài đã được đối chiếu với thông tin chính thức từ AMD, World Labs, hồ sơ công bố của AMD, tài liệu ROS 2/ros2_control và chuẩn đánh giá suy luận AI biên của MLCommons. Các nguồn ngoài Chima được giữ ở dạng tham chiếu nội dung, không đặt liên kết ra ngoài website.
Trao đổi cấu hình với Chima
Doanh nghiệp có thể gửi cho Chima: bài toán ứng dụng, loại robot, số camera, độ phân giải và tốc độ khung hình, LiDAR, mô hình AI, mục tiêu độ trễ, PLC/bộ điều khiển, mạng, nguồn điện, yêu cầu nhiệt, môi trường lắp đặt và kích thước thiết bị. Chima hỗ trợ đối chiếu yêu cầu với máy tính công nghiệp, máy tính AI biên, thị giác máy, LiDAR, cảm biến và linh kiện tự động hóa phù hợp với kiến trúc hệ thống.


Viết bình luận