
 Về Chima Việt Nam
 Tất Cả Sản phẩm
 Màn Hình Quảng Cáo
 Thiết Bị - Vật Tư Thông Minh
 Máy Cắt - Khắc Laser
 Máy In 3D
 Thiết Bị Truyền Động
 Máy Công Cụ
 Máy Game Siêu Thị - Khu Vui Chơi
 Máy Đo Kiểm
 Điều Khiển Công Nghiệp
 Nguồn Điện DC
 Thiết Bị Cảm Biến
 Dây Chuyền/Máy Chế Biến Thực Phẩm
 Cổng An Ninh Kiểm Soát Ra Vào
 Thiết Bị IoT
 Máy Làm Sạch Bằng Laser
 Màn Hình Di Động
 Thiết Bị Hãng Perfect Laser
 Máy CNC
 Dụng Cụ Cầm Tay
 Van Công Nghiệp
 Dụng Cụ Đo Kiểm
 Máy Ép Nhựa
 Linh Kiện Máy
 Linh Kiện Cắt - Gọt
 Dụng Cụ Điện
 Xi Lanh
 Động Cơ Máy
 Linh Kiện Máy Hàn
 Thiết Bị WiFi
 Hệ Thống Tự Động Hoá
 Dây Chuyền Sản Xuất
 Bộ Lưu Điện UPS
 Hệ Thống Băng Tải
 Thiết Bị Điện Cao Áp


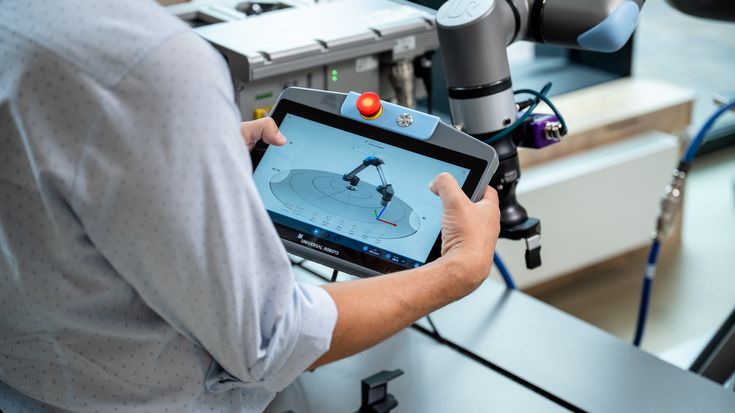
Một cobot AI-ready không chỉ cần AI model. Hệ thống phải có kiến trúc cho phép camera, cảm biến, end-effector, robot controller, PLC, Industrial PC và hệ thống dữ liệu trao đổi thông tin ổn định, có kiểm soát và đủ nhanh cho ứng dụng thực tế.
Flow: Camera / Sensor → Tool Flange → Robot Controller → Vision / AI Compute → Motion → End Effector → Production Data
Vì sao “AI-ready” đang trở thành yêu cầu mới của robot?
Robot công nghiệp truyền thống có thể làm rất tốt một chuỗi thao tác lặp lại kiểu Point A → Point B khi vị trí chi tiết, đồ gá và quy trình ít thay đổi. Nhưng những cell linh hoạt hơn phải xử lý part variation, Machine Vision, force feedback, smart tooling, giao tiếp PLC và dữ liệu sản xuất.
Điểm thay đổi không phải là mọi robot đều cần một mô hình AI lớn. Điểm quan trọng hơn là kiến trúc robot phải đủ mở để nhận thêm dữ liệu, xử lý dữ liệu ở đúng nơi và đưa kết quả trở lại motion hoặc end-effector theo cách có thể kiểm soát.
Đó cũng là cách nên hiểu Physical AI trong nhà máy: AI chỉ tạo giá trị khi chuỗi Sense → Understand → Decide → Act có phần cứng, giao tiếp và ranh giới điều khiển đủ rõ.
Universal Robots Gen 7 tại IMTS 2026: tín hiệu của một kiến trúc mới
Ngày 14/09/2026 tại IMTS ở Chicago, Universal Robots công bố Gen 7, nền tảng robot thế hệ thứ bảy của hãng. Điểm đáng chú ý là UR không chỉ thay một cánh tay robot, mà công bố một platform gồm g-Series robot arms, CB7 Core controller, TP7 Core teach pendant, SP7 Smart Panel và PolyScope X.
Trong thông tin chính thức, UR mô tả Gen 7 là một redesign từ controller tới teach pendant và tool flange. Ý nghĩa kỹ thuật nằm ở việc các lớp tích hợp được thiết kế đồng thời: robot arm, controller, giao diện vận hành, tool connectivity và software stack có thể trao đổi dữ liệu với camera, EOAT, PLC, IPC và hệ thống nhà máy theo kiến trúc ít phụ thuộc vào các hộp chuyển đổi rời rạc hơn.
Với g-Series, UR công bố tool flange có 1 Gb Ethernet, nguồn 24/48 V với 5 A peak và 3 A continuous, cùng M8 I/O cho digital I/O, analog input và RS-485. Hãng cũng nêu built-in force-torque sensing, impedance control và RTDE cho các bài toán cần tương tác lực và trao đổi dữ liệu thời gian thực.
CB7 Core được UR công bố với ba cổng 1 Gb Ethernet, 16 configurable DI/DO, analog I/O và nguồn 24 VDC. Trang sản phẩm CB7 Core nêu processor nhanh hơn 40% so với CB5.6 để cải thiện program execution và communication responsiveness. Đây là thông số của processor/controller; không nên suy diễn thành robot nhanh hơn 40% hoặc cycle time giảm 40%.
PolyScope X bổ sung open APIs, SDK và ROS 2 communication; tài liệu Gen 7 cũng mô tả khả năng xây dựng ứng dụng edge-AI với IPC hoặc external AI processing. Điều này làm Gen 7 trở thành một ví dụ rõ của xu hướng AI-ready architecture, nhưng không có nghĩa chỉ một hãng robot mới có thể xây cell AI-ready.
6 lớp của một cobot AI-ready
- Perception: camera và cảm biến tạo dữ liệu về part, pose, lực, khoảng cách hoặc trạng thái môi trường.
- Tool Flange / End Effector: điểm cơ khí và điện nơi camera, gripper, force sensor hoặc vacuum tooling được tích hợp.
- Robot Controller: điều khiển motion, I/O, network, logic robot và handshake với thiết bị khác.
- Vision / AI Compute: nơi chạy xử lý ảnh, pose estimation, inference, middleware hoặc data pipeline.
- Motion / Force Interaction: biến kết quả perception thành quỹ đạo, lực tiếp xúc hoặc thao tác thực tế.
- Factory Connectivity: kết nối robot cell với PLC, HMI, MES, QMS, database và machine controller.
Perception Layer: robot cần biết gì trước khi chọn cảm biến?
Lớp perception có thể gồm camera 2D, camera 3D, depth sensor, force/torque sensor, proximity sensor, encoder hoặc LiDAR khi bài toán thực sự cần đo khoảng cách hay nhận biết không gian rộng.
Chọn sensor theo thông tin robot cần biết, không chọn theo độ “mới” của công nghệ. Nếu robot chỉ cần xác định X/Y và góc quay của một part trên mặt phẳng được kiểm soát, camera 2D có thể đủ. Nếu cần depth, height hoặc orientation 3D, cảm biến 3D phù hợp hơn. Nếu robot cần cảm nhận lực tiếp xúc trong insertion hoặc polishing, force/torque sensing quan trọng hơn việc tăng độ phân giải camera.
Tool Flange: từ mặt bích cơ khí thành điểm tích hợp dữ liệu
Tool flange trước đây thường được nhìn chủ yếu như giao diện cơ khí để gắn gripper hoặc tool. Với robot thế hệ mới, vị trí này ngày càng quan trọng vì nó là nơi power, I/O và data cần đi tới camera, gripper, force sensor và electronics ở đầu robot.
g-Series của Universal Robots là ví dụ cụ thể: 1 Gb Ethernet tại tool flange cho camera và sensor, nguồn 24/48 V và M8 I/O giúp giảm nhu cầu kéo riêng nhiều dây từ tủ điều khiển lên cổ tay robot. Khi dùng thông số này cần gắn đúng với g-Series, không áp sang mọi model UR hay mọi cobot khác.
Smart End Effector: tool không còn chỉ là gripper
Một smart end effector có thể kết hợp gripper, camera, force sensor, vacuum control, distance sensor và local electronics. Khi đó EOAT không chỉ nhận lệnh đóng/mở mà còn có thể cung cấp trạng thái kẹp, chân không, khoảng cách, lực hoặc ảnh cho controller và compute layer.
Điểm cần thiết kế là ranh giới trách nhiệm. Logic nào chạy trong gripper? Logic nào ở robot controller? Phần nào nằm trên IPC? Dữ liệu nào chỉ phục vụ monitoring và dữ liệu nào thực sự điều khiển motion? Càng nhiều thiết bị thông minh ở cổ tay robot, câu hỏi về power budget, cable routing, bandwidth, connector durability và maintainability càng quan trọng.
Robot Controller: trung tâm điều khiển nhưng không nhất thiết là nơi chạy mọi AI
Robot controller chịu trách nhiệm chính cho motion, robot I/O, trạng thái robot và giao tiếp với các thành phần của cell. Trong hệ thống AI-ready, controller thường phải trao đổi với PLC, HMI, Industrial PC, Machine Vision và đôi khi MES hoặc gateway dữ liệu.
Với CB7 Core, Universal Robots công bố ba cổng 1 Gb Ethernet để kết nối nhiều network/thiết bị hơn, cùng 16 configurable DI/DO và analog I/O. Tài liệu hãng nêu hỗ trợ các giao tiếp công nghiệp như Modbus, EtherNet/IP adapter, PROFINET và OPC UA. Đây là connectivity headroom; hiệu năng thực tế của một ứng dụng vẫn phụ thuộc topology, traffic, protocol, program, thiết bị ngoài và yêu cầu thời gian của cell.
Vision / AI Compute nên đặt ở đâu?
Không có một vị trí compute tốt nhất cho mọi robot cell. Bốn lựa chọn thường gặp là:
- Smart camera: phù hợp khi pipeline vision gọn, số camera ít và muốn giảm phần cứng ngoài.
- Robot controller: phù hợp khi platform hỗ trợ thuật toán hoặc plugin cần thiết và workload nằm trong giới hạn controller.
- Industrial PC: phù hợp khi cần nhiều camera, nhiều interface, logging, middleware, database hoặc khả năng bảo trì theo chuẩn IT/OT.
- Edge AI computer: phù hợp khi model cần GPU/NPU hoặc compute chuyên dụng gần machine.
Compute placement ảnh hưởng trực tiếp tới data path, latency, bandwidth, maintainability và cách hệ thống phục hồi khi một node mất kết nối. Vì vậy nên thiết kế từ requirement thay vì mặc định “AI phải chạy trên robot” hoặc “AI luôn phải chạy trên IPC”.
Edge AI / Industrial PC: khi nào thực sự cần?
Industrial PC thường đáng cân nhắc khi cell có nhiều camera, model lớn, GPU/NPU, cần lưu dữ liệu ảnh, chạy middleware, kết nối MES/database hoặc tích hợp nhiều machine. IPC cũng hữu ích khi doanh nghiệp muốn tách vòng đời phần mềm AI khỏi vòng đời firmware của robot controller.
Ngược lại, một cell vision đơn giản không nhất thiết phải thêm IPC. Mỗi computer thêm vào cũng tạo thêm OS, update, cybersecurity, backup và maintenance responsibility.
Motion + Force Interaction: khi robot phải “cảm” thay vì chỉ đi tới tọa độ
Force interaction quan trọng trong insertion, assembly, polishing, deburring và surface following. Camera có thể đưa robot tới gần vị trí mục tiêu, nhưng bước cuối có thể cần lực và compliance để xử lý sai số lắp ráp, độ cao bề mặt hoặc tiếp xúc thực tế.
Universal Robots mô tả Gen 7/g-Series với built-in force-torque sensing, impedance control và RTDE. Những capability này mở thêm lựa chọn kiến trúc, nhưng bài toán lực cụ thể vẫn cần đánh giá theo tool, fixture, vật liệu, robot model và process. Không nên tự gán độ chính xác hoặc force capability nếu chưa có datasheet tương ứng.
Factory Connectivity: robot cell phải nói chuyện với phần còn lại của nhà máy
Một cell AI-ready thường không đứng độc lập. Nó có thể cần kết nối PLC để handshake chu trình, HMI để hiển thị trạng thái, Machine Vision để nhận pose, MES/QMS để traceability, database để lưu kết quả, và machine controller của CNC hoặc process machine để đồng bộ cửa, chuck, cycle hoặc recipe.
Đây là lý do Industrial Ethernet và network architecture trở thành một phần của robot design. Ethernet không chỉ là “có cổng mạng”; cần xác định segment, protocol, address plan, bandwidth, update rate, failure behavior và security boundary.
Machine Vision thay đổi robot cell như thế nào?
Flow cơ bản của vision-guided robotics là:
Camera → Detect Part → Estimate Pose → Coordinate Transform → Robot Pick / Process
Điểm quan trọng nằm ở calibration và coordinate transform. Camera phải trả dữ liệu theo hệ tọa độ có thể chuyển sang robot base/tool frame. Cell cũng cần logic xử lý khi không tìm thấy part, pose không chắc chắn hoặc kết quả nằm ngoài workspace.
Phần sâu về perception, inspection, OCR và 2D/3D đã được tách riêng trong bài AI và 3D Machine Vision; ở đây trọng tâm là cách vision tham gia vào robot architecture.
2D Vision vs 3D Vision: chọn theo geometry cần biết
2D Vision phù hợp khi geometry và mặt phẳng quan sát được kiểm soát tốt, robot chủ yếu cần X/Y, orientation trong mặt phẳng, barcode hoặc feature bề mặt. 3D Vision phù hợp hơn khi robot cần depth, height, orientation trong không gian, bin picking hoặc xử lý part nằm ở nhiều cao độ.
3D không mặc nhiên tốt hơn 2D. Hệ 3D thường tăng dữ liệu, calibration, compute và độ phức tạp. Nếu 2D đã cung cấp đủ thông tin cho task thì kiến trúc đơn giản hơn có thể đáng tin cậy và dễ bảo trì hơn.
AI Vision vs Rule-Based Vision: hai hướng bổ sung nhau
Rule-based vision rất hiệu quả khi feature ổn định và có thể mô tả bằng threshold, edge, template hoặc geometric rule. AI Vision phù hợp hơn khi texture, appearance hoặc part variation khó mô tả bằng tập luật cố định.
Trong robot cell thực tế, hai hướng thường kết hợp: rule-based để calibration, ROI, geometry hoặc sanity check; AI để detection/segmentation; sau đó robot logic xác minh điều kiện trước khi thực hiện motion.
Tại sao bandwidth quan trọng?
Digital I/O và camera data là hai loại traffic rất khác nhau. Một bit I/O chỉ cần biểu diễn trạng thái; camera có thể tạo nhiều frame với hàng triệu pixel, thậm chí thêm depth map hoặc point cloud. Vì vậy “có Ethernet” chưa đủ để kết luận một đường truyền phù hợp cho vision.
Bandwidth ảnh hưởng tới vị trí compute. Nếu camera gửi dữ liệu lớn về IPC, network cần đủ headroom. Nếu inference chạy trong smart camera, traffic tới robot có thể chỉ còn pose, class hoặc pass/fail. Thiết kế compute placement tốt có thể giảm traffic và latency, nhưng cũng làm tăng logic phân tán cần quản lý.
AI-ready ≠ Autonomous
AI-ready không có nghĩa robot được phép tự quyết định mọi hành vi. AI-ready chỉ mô tả khả năng tích hợp sensing, compute, software và connectivity để hỗ trợ các ứng dụng thông minh hơn.
Quyền ra lệnh motion, giới hạn workspace, recipe, trạng thái machine và các interlock vẫn cần được thiết kế rõ. Một model có khả năng nhận diện hoặc đề xuất pose không tự động trở thành authority cuối cùng của cell.
Safety: AI perception không mặc nhiên là safety-rated signal
Camera AI hoặc sensor dùng cho perception không mặc nhiên là safety-rated. Safety logic phải được thiết kế độc lập theo risk assessment, yêu cầu ứng dụng và tài liệu OEM. Không nên dùng confidence score của AI để thay thế một safety function nếu hệ thống chưa được thiết kế và xác minh cho mục đích đó.
Phần phân tách giữa autonomy/perception và safety layer được trình bày sâu hơn trong bài kiến trúc an toàn cho Physical AI. Nguyên tắc này cũng hữu ích với cobot: collaborative operation không được suy ra chỉ từ việc robot có camera hay AI.
5 kiến trúc use case điển hình
1. Vision-Guided Pick & Place
Camera 2D/3D → vision compute → pose → robot controller → gripper. Dùng khi part position biến thiên và fixture không cố định tuyệt đối.
2. Flexible Machine Tending
Camera xác nhận part/fixture, PLC hoặc machine controller quản lý door/chuck/cycle, robot thực hiện load-unload, còn IPC có thể quản lý nhiều recipe và logging.
3. Force-Controlled Assembly
Vision đưa robot tới vùng lắp; force/torque feedback hỗ trợ bước insertion hoặc alignment cuối cùng. Cần kiểm soát giới hạn lực và trạng thái lỗi theo process.
4. Vision Inspection + Sorting
Camera phân loại hoặc kiểm tra; result được gửi sang robot để đặt part vào vị trí tương ứng, đồng thời lưu traceability lên database/MES khi cần.
5. Adaptive Robot Processing
3D sensing hoặc vision đo geometry thực; robot cập nhật path cho polishing, deburring hoặc surface following. Compute có thể nằm ở smart sensor, IPC hoặc edge AI tùy workload.
Ứng dụng thực tế tại Việt Nam
Ở Việt Nam, cách tiếp cận thực tế là đánh giá từng workflow thay vì giả định AI-ready robot đã được triển khai rộng ở mọi nhà máy.
- Electronics: part variation, connector insertion, inspection và traceability.
- Machine builder: tích hợp robot, PLC, vision, HMI và machine logic thành module chuẩn hóa.
- Robot integrator: cần architecture dễ scale từ một camera tới nhiều station và nhiều network.
- CNC shop: machine tending linh hoạt, nhận dạng phôi và logging cycle/part.
- Automotive supplier: assembly, force interaction, inspection và dữ liệu quality.
- Warehouse automation: robot arm kết hợp perception ở trạm depalletizing, sorting hoặc kitting; phần vận chuyển nội bộ có thể tham khảo robot AMR trong logistics nội bộ.
- R&D: thử nghiệm sensor fusion, vision-guided manipulation, ROS 2 và edge AI trước khi chuyển sang pilot sản xuất.
Checklist 15 câu hỏi trước khi thiết kế cobot AI-ready
- Task chính của robot là gì và KPI nào quyết định thành công?
- Part variation gồm vị trí, hình dạng, màu sắc, bề mặt hay kích thước?
- Cần dữ liệu 2D hay thực sự cần depth/orientation 3D?
- Camera nên fixed hay eye-in-hand?
- Camera tạo bao nhiêu dữ liệu và bandwidth thực tế cần bao nhiêu?
- Inference chạy ở smart camera, robot controller, IPC hay Edge AI?
- Robot giao tiếp PLC bằng protocol nào?
- Có cần MES, QMS hoặc database không?
- Tool flange cần bao nhiêu digital/analog I/O?
- Power budget cho camera, gripper, valve và sensor là bao nhiêu?
- Latency nào thực sự quan trọng cho task, và latency nào chỉ ảnh hưởng monitoring?
- AI/perception output có tham gia safety function không? Nếu có, safety architecture được xác minh thế nào?
- Tool, camera và cable có dễ thay thế/bảo trì không?
- Model, firmware, OS và robot software sẽ update theo chiến lược nào?
- Khi mất camera, IPC, network hoặc PLC, cell chuyển về trạng thái nào?
Roadmap triển khai
Workflow → Variation → Sensing → Compute → Communication → Safety Boundary → Pilot → KPI → Scale
Bắt đầu từ workflow thật và variation thật. Sau đó mới chọn sensing, nơi chạy compute, protocol và safety boundary. Pilot nên dùng đủ part variation, logging rõ và KPI định lượng; chỉ scale khi các failure mode chính đã được hiểu.
FAQ
Cobot AI-ready là gì?
Là robot/cell có kiến trúc phần cứng và phần mềm đủ mở để tích hợp camera, cảm biến, smart end-effector, controller, edge compute và factory network theo cách có thể kiểm soát và bảo trì.
Có bắt buộc dùng Industrial PC không?
Không. IPC hữu ích khi cần nhiều camera, GPU/NPU, logging lớn, middleware, database hoặc multi-machine integration. Cell đơn giản có thể dùng smart camera hoặc compute tích hợp nếu đáp ứng requirement.
Camera nên gắn cố định hay trên robot?
Fixed camera phù hợp khi cần quan sát vùng lớn ổn định; eye-in-hand phù hợp khi cần thay đổi góc nhìn theo robot. Quyết định còn phụ thuộc calibration, cable routing, vibration, field of view và cycle.
AI Vision có thay rule-based Machine Vision không?
Không hoàn toàn. Hai hướng bổ sung nhau. Rule-based vẫn mạnh với geometry và điều kiện ổn định; AI hữu ích khi appearance hoặc variation khó mô tả bằng luật cố định.
3D Vision có luôn tốt hơn 2D không?
Không. 3D chỉ đáng dùng khi task cần depth hoặc geometry không gian. Nếu 2D đã đủ thông tin thì hệ thống 2D thường đơn giản hơn.
AI-ready có nghĩa robot tự vận hành không?
Không. AI-ready nói về khả năng tích hợp sensing, compute và connectivity; autonomy và authority điều khiển là bài toán riêng, phải bị giới hạn bởi logic, workflow và safety architecture.
Chima có thể hỗ trợ ở đâu?
Nếu doanh nghiệp đang đánh giá một robot cell, hãy gửi cho Chima: use case robot, kích thước part, part variation, cycle time mục tiêu, camera requirement, PLC, I/O, network, sensing và môi trường vận hành.
Từ đó Chima có thể hỗ trợ đối chiếu các lớp phần cứng phù hợp như Machine Vision, Industrial PC, cảm biến, LiDAR khi use case thực sự cần, thiết bị automation và kiến trúc sensing/compute. Với hạng mục robot safety hoặc certification, dự án vẫn cần OEM, integrator và đơn vị đánh giá phù hợp.
Có thể tham khảo thêm các hub đã xác minh trên Chima: thiết bị robot, hệ thống tự động hóa và LiDAR cho robot và R&D.
Nguồn kỹ thuật đã kiểm tra
- Universal Robots — Gen 7 launch at IMTS, 14/09/2026.
- Universal Robots — Gen 7 platform.
- Universal Robots — g-Series and tool flange connectivity.
- Universal Robots — CB7 Core controller.
- Universal Robots — PolyScope X.
- IMTS 2026 — Universal Robots press conference listing.
Cập nhật research: 17/09/2026. Thông số và capability có thể thay đổi theo robot model, controller, software release và cấu hình; dự án thực tế cần kiểm tra datasheet/manual đúng model tại thời điểm triển khai.


Viết bình luận